
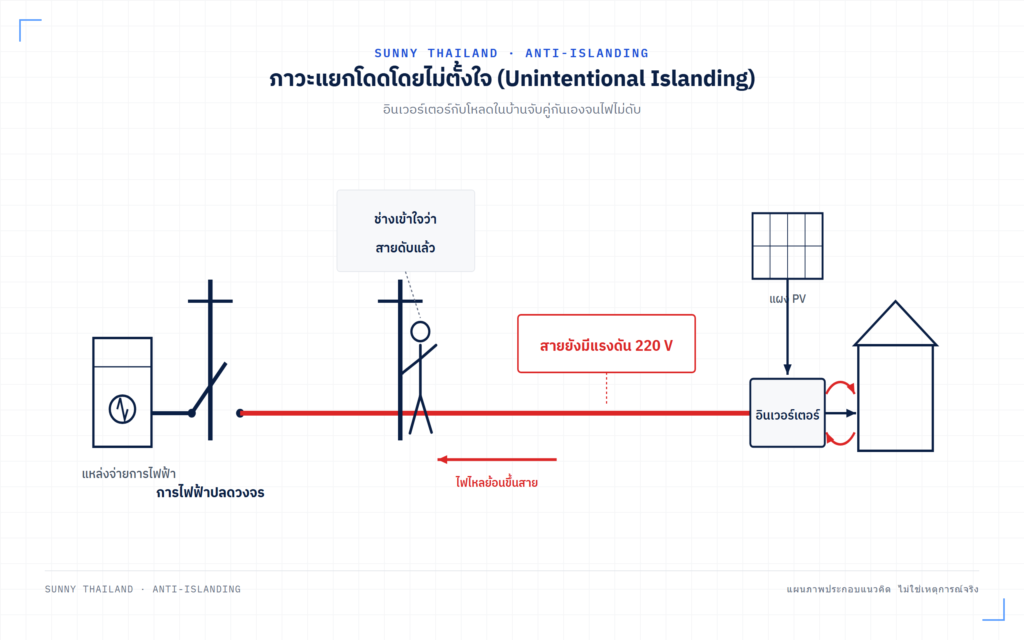
อินเวอร์เตอร์บนบ้านคุณมีฟังก์ชันหนึ่งที่คุณจะไม่มีวันเห็นมันทำงาน และถ้ามันทำงานผิดพลาดเพียงครั้งเดียว คนที่รับผลไม่ใช่คุณ แต่เป็นช่างการไฟฟ้าที่ปีนเสาขึ้นไปซ่อมสายที่ “ดับแล้ว” ฟังก์ชันนั้นคือ Anti-Islanding คำอธิบายที่หมุนเวียนอยู่ในเนื้อหาภาษาไทยเกือบทั้งหมดบอกว่ามาตรฐานสากลบังคับให้อินเวอร์เตอร์ใช้ Active Method ควบคู่กับ Passive Method และต้องตัดไฟภายใน 2 วินาที ทั้งสองข้อไม่ตรงกับเอกสารจริง มาตรฐานอย่าง IEEE 1547 กำหนด ผลลัพธ์ ไม่ได้กำหนด วิธี — ผู้ผลิตจะใช้อัลกอริทึมอะไรก็ได้ที่ผ่านการทดสอบ และตัวเลขที่บังคับใช้กับระบบไฟฟ้าไทยไม่ใช่ 2 วินาทีของ IEEE แต่คือ 1 วินาที ตามข้อ 12.4 ของระเบียบ กฟภ. พ.ศ. 2559 ซึ่งเข้มกว่า และไม่ได้มาลำพัง — มันซ้อนอยู่กับเกณฑ์ความถี่และเกณฑ์แรงดันอีกสองชั้น
บทความนี้เป็นเนื้อหาระดับมาตรฐาน ทุกตัวเลขด้านล่างระบุว่ามาจากเอกสารฉบับใด ปีใด และอะไรคือสิ่งที่เราเปิดอ่านเองกับอะไรที่อ่านผ่านเอกสารทุติยภูมิระดับหนึ่ง เพราะการอ้างมาตรฐานฉบับที่ถูกยกเลิกไปแล้วอันตรายกว่าการไม่อ้างเลย
Anti-Islanding คือหน้าที่ตัดไฟเพื่อไม่ให้ช่างการไฟฟ้าถูกไฟดูดจากอินเวอร์เตอร์ของคุณ
ภาวะแยกโดด (Islanding) เกิดขึ้นเมื่อการไฟฟ้าปลดวงจรส่วนหนึ่งออกไป แต่ในวงจรส่วนนั้นยังมีแหล่งจ่ายของตัวเองเหลืออยู่ — อินเวอร์เตอร์ของบ้านหลังหนึ่งหรือหลายหลัง — และมันยังจ่ายไฟเลี้ยงโหลดในบริเวณนั้นต่อไปได้ ผลคือสายที่ทุกคนเข้าใจว่า “ดับแล้ว” ยังมีแรงดัน 220 V อยู่ อันตรายมีสามชั้นซ้อนกัน ชั้นแรกคือช่างที่เข้าไปแตะสาย ชั้นที่สองคือเมื่อการไฟฟ้าจ่ายไฟกลับเข้ามา แรงดันสองฝั่งจะไม่ตรงเฟสกัน เกิดกระแสกระชากที่ทำลายทั้งอุปกรณ์ของการไฟฟ้าและอินเวอร์เตอร์เอง ชั้นที่สามคือคุณภาพไฟในเกาะนั้นไม่มีใครควบคุม แรงดันและความถี่ลอยไปตามโหลดที่เหลืออยู่
ประเด็นที่ทำให้เรื่องนี้ยากกว่าที่ฟัง คือ อินเวอร์เตอร์ไม่มีสายสัญญาณบอกมันว่ากริดดับ มันเห็นแค่แรงดันและกระแสที่ขั้วของตัวเอง กริดที่ยังอยู่กับเกาะที่เพิ่งเกิดขึ้นให้ภาพที่ขั้วเหมือนกันได้ ทั้งหมดของบทความนี้จึงเป็นเรื่องเดียวคือ อินเวอร์เตอร์จะอนุมานได้อย่างไรว่าอีกฝั่งของมิเตอร์ยังมีการไฟฟ้าอยู่หรือไม่ และกฎเกณฑ์บังคับให้มันอนุมานได้ดีแค่ไหน หากยังไม่คุ้นกับการที่อินเวอร์เตอร์สร้างรูปคลื่นและซิงค์กับกริดอย่างไร กลไกการแปลง DC เป็น AC และการมอดูเลต เป็นพื้นฐานที่ควรอ่านก่อน
มาตรฐานสากลกำหนด “ผลลัพธ์” ไม่ได้กำหนด “วิธี” — และนี่คือจุดที่เนื้อหาภาษาไทยผิดกันเกือบทั้งหมด
ประโยคที่พบบ่อยที่สุดคือ “IEEE 1547 และ VDE-AR-N 4105 กำหนดให้ต้องใช้ Active Method ควบคู่กับ Passive Method” ประโยคนี้ผิดสำหรับมาตรฐานทั้งสองฉบับ ด้วยเหตุผลคนละแบบกัน
IEEE 1547 ไม่ได้ระบุวิธีตรวจจับเลยแม้แต่วิธีเดียว มันเป็นมาตรฐานเชิงผลลัพธ์ (performance-based) ที่กำหนดว่าอุปกรณ์ต้องหยุดจ่ายไฟเข้าเกาะภายในเวลาที่กำหนด ส่วนจะทำได้ด้วยอัลกอริทึมอะไรเป็นเรื่องของผู้ออกแบบ รายงานของ Sandia National Laboratories ระบุไว้ตรงตัวว่า “The IEEE Standard 1547 does not specify the type of anti-islanding algorithm (any type of algorithm that passes the test is allowed)” เหตุผลที่อินเวอร์เตอร์เชิงพาณิชย์แทบทุกตัวใช้ Active Method จึงไม่ใช่เพราะมาตรฐานสั่ง แต่เพราะมันเป็นวิธีเดียวที่ย่อโซนตรวจไม่พบให้เล็กพอจะผ่านการทดสอบได้จริง ความต่างนี้ไม่ใช่การเล่นคำ — มันหมายความว่าถ้าวันหนึ่งมีวิธีใหม่ที่ผ่านการทดสอบได้ มาตรฐานไม่ได้ปิดประตูไว้ (ข้อความที่ยกมานี้เผยแพร่ในปี 2556 จึงเขียนถึง IEEE 1547 ฉบับก่อนหน้าฉบับ 2018 โครงสร้างเชิงผลลัพธ์ยังคงเดิม เพราะฉบับ 2018 ก็ยังกำหนดการพิสูจน์ด้วยการทดสอบตาม IEEE 1547.1 เช่นกัน)
VDE-AR-N 4105 ของเยอรมนีเดินคนละทางกับ “Active ในทุกอินเวอร์เตอร์” สถาปัตยกรรมที่เยอรมนีเลือกคือรีเลย์เฝ้าระวังกริดที่ทำงานด้วยพารามิเตอร์เชิงรับเป็นหลัก เอกสารข้อมูลผลิตภัณฑ์ของรีเลย์ที่ระบุว่าสอดคล้องกับ VDE-AR-N 4105 อย่าง ABB CM-UFD.M31 เฝ้าดูแรงดันเกิน/ต่ำ ความถี่เกิน/ต่ำ อัตราการเปลี่ยนแปลงความถี่ (ROCOF, เช่น 1 Hz/s) และการกระโดดของมุมเฟส (vector shift, เช่น 10 องศา) — ทั้งหมดเป็นพารามิเตอร์เชิงรับหรือเชิงรับที่เสริมความไว ไม่มีฟังก์ชันฉีดสัญญาณรบกวนเชิงรุกอยู่ในเอกสาร 17 หน้านั้นเลย และ คู่มือของ SMA ระบุโครงสร้างเดียวกันคือระบบต่ำกว่า 30 kW ใช้ระบบป้องกันที่รวมอยู่ในอินเวอร์เตอร์ ส่วนเกิน 30 kW ต้องมีรีเลย์เฝ้าระวังภายนอก
ข้อควรระวังเพื่อความเป็นธรรมกับข้อมูล: แนวคิด ENS/DIN VDE 0126-1-1 รุ่นเก่าของเยอรมนีเคยมีทางเลือกแบบฉีดพัลส์วัดอิมพีแดนซ์ซึ่งเป็นวิธีเชิงรุก ดังนั้นการพูดว่า “อุปกรณ์ตาม VDE-AR-N 4105 ไม่เคยใช้วิธีเชิงรุกเลย” ก็แรงเกินไป สิ่งที่พูดได้จากเอกสารที่เปิดอ่านจริงคือ ไม่มีข้อความใดที่ บังคับ ให้ใช้ Active ควบคู่กับ Passive อนึ่ง VDE-AR-N 4105 มีฉบับปัจจุบันเป็น 2026-03 ซึ่งมีผลตั้งแต่ 1 มี.ค. 2569 และทำให้ฉบับ 2018-11 ที่เนื้อหาเก่า ๆ อ้างถึงกลายเป็นฉบับประวัติศาสตร์ไปแล้ว
สิ่งที่น่าสนใจที่สุดคือ ระเบียบของไทยใช้โครงสร้างเดียวกันนี้ ระเบียบการไฟฟ้าส่วนภูมิภาค ว่าด้วยข้อกำหนดการเชื่อมต่อระบบโครงข่ายไฟฟ้า พ.ศ. 2559 กำหนดในข้อ 7.1.8 ว่าผู้ขอใช้บริการต้องออกแบบระบบป้องกันไม่ให้เกิดการจ่ายไฟแบบระบบไฟฟ้าแยกโดด และให้ปลดการเชื่อมต่อทันทีเมื่อโครงข่ายที่จุดเชื่อมต่อไม่มีไฟ ส่วนการทดสอบนั้น ข้อ 12.7 ส่งต่อไปยังสิ่งแนบที่ 6 ว่าด้วยขั้นตอนและวิธีการทดสอบคอนเวอร์เตอร์ และในสิ่งแนบนั้น ข้อ 3.9 ซึ่งเป็นข้อว่าด้วยการทดสอบ Anti-Islanding โดยตรง ระบุให้อ้างอิงขั้นตอนวิธีการทดสอบตาม “มาตรฐาน IEEE หรือ IEC ที่เหมาะสม” — ไม่ได้ล็อกเลขฉบับว่าต้องเป็น IEC 62116 หรือ IEEE 1547.1 ทั้งที่ในทางปฏิบัติอินเวอร์เตอร์เชิงพาณิชย์แทบทุกตัวผ่านการรับรองตามสองฉบับนั้น
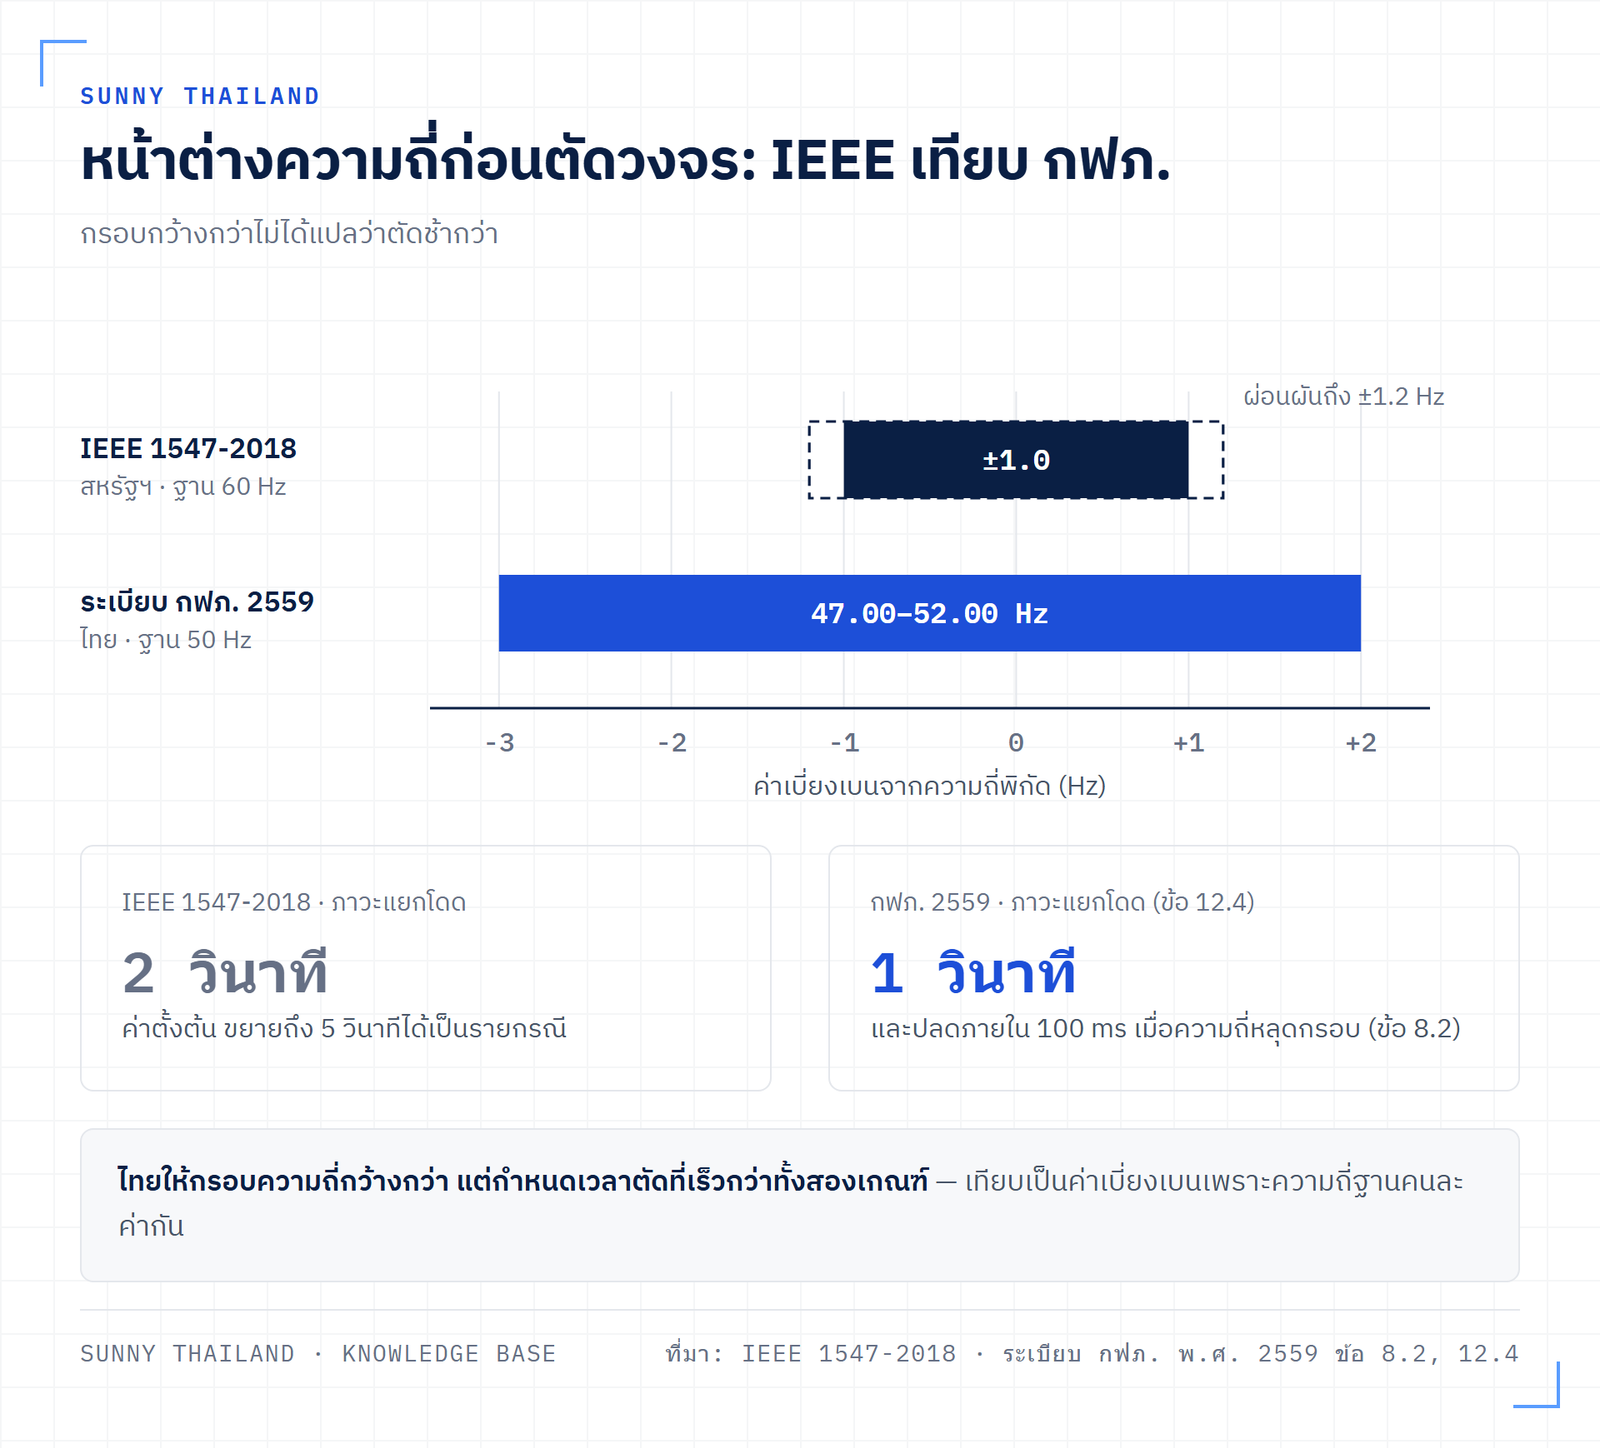
ไทยกำหนดไว้ที่ 1 วินาที ซึ่งเข้มกว่า 2 วินาทีของ IEEE และมีเกณฑ์ซ้อนกันสามชั้น
ตัวเลข 2 วินาทีที่ถูกอ้างซ้ำ ๆ ในเนื้อหาภาษาไทยไม่ได้ผิด แต่มันเป็นตัวเลขของ IEEE 1547-2018 ซึ่งเป็นมาตรฐานของสหรัฐอเมริกาบนระบบ 60 Hz เอกสารประกอบการบรรยายของ IEEE SC21 ร่วมกับ Sandia ระบุ 2 วินาทีเป็นเวลาตรวจจับและตัดตั้งต้น โดยขยายได้ถึง 5 วินาทีเฉพาะกรณีที่มีการพิจารณาเป็นรายกรณี ตัวเลขนี้ไม่เปลี่ยนมาตั้งแต่ฉบับ 1547-2003 ปัญหาคือมันถูกยกมาใช้ราวกับเป็นข้อกำหนดของไทย ทั้งที่ไทยมีตัวเลขของตัวเองอยู่แล้ว และเข้มกว่า
ระเบียบ กฟภ. พ.ศ. 2559 มีข้อที่ชื่อว่า Anti-Islanding ตรงตัว คือ ข้อ 12.4 ซึ่งอยู่ในหมวดที่ 12 ว่าด้วยข้อกำหนดเพิ่มเติมสำหรับระบบผลิตไฟฟ้าที่จ่ายไฟผ่านคอนเวอร์เตอร์ ใจความคือเพื่อไม่ให้เกิดการจ่ายไฟแบบระบบไฟฟ้าแยกโดดในขณะที่โครงข่ายไม่มีไฟ ให้ระบบผลิตไฟฟ้าของผู้ขอใช้บริการปลดวงจรออกจากโครงข่าย ภายใน 1 วินาที นี่คือตัวเลขที่ควรถูกอ้างในบริบทไทย และมันเร็วกว่าค่าตั้งต้นของ IEEE หนึ่งเท่าตัว
แต่ 1 วินาทีไม่ได้มาลำพัง ระเบียบฉบับเดียวกันวางเกณฑ์ที่ทำให้อินเวอร์เตอร์ต้องปลดตัวเองไว้ สามชั้นซ้อนกัน และแต่ละชั้นทำงานคนละเงื่อนไข
- ชั้นที่ 1 — ภาวะแยกโดดโดยตรง (ข้อ 12.4): ปลดวงจรภายใน 1 วินาที เมื่อโครงข่ายไม่มีไฟ
- ชั้นที่ 2 — ความถี่ (ข้อ 8.2): ระบบคอนเวอร์เตอร์ต้องปลดวงจรภายใน 100 มิลลิวินาที เมื่อความถี่ที่จุดเชื่อมต่ออยู่นอกช่วง 47.00–52.00 Hz โดยความถี่ของระบบตามปกติถูก กฟผ. คุมไว้ที่ 50±0.5 Hz
- ชั้นที่ 3 — แรงดัน (ข้อ 12.3): ตารางเวลาตัดวงจรตามระดับแรงดัน ณ จุดเชื่อมต่อ — ต่ำกว่า 50% ตัดใน 0.3 วินาที · 50–90% ตัดใน 2.0 วินาที · 90–110% ทำงานต่อเนื่อง · 110–120% ตัดใน 1.0 วินาที · ตั้งแต่ 120% ขึ้นไป ตัดใน 0.16 วินาที
สังเกตว่าชั้นที่ 3 คือคำตอบของไทยต่อสิ่งที่ IEEE เรียกว่าตารางแรงดัน และมันไม่สมมาตรเช่นกัน แต่ไม่ตรงกับตัวเลขของ IEEE ทั้งกรอบและเวลา ส่วนขากลับก็มีกำหนดไว้เหมือนกัน คือข้อ 12.5 ระบุให้หน่วงเวลาก่อนเชื่อมต่อกลับเข้าระบบไว้ 20 วินาที ถึง 5 นาที หลังโครงข่ายกลับสู่สภาวะปกติ เพื่อไม่ให้ระบบทั้งเขตกระโดดกลับเข้ามาพร้อมกัน
ขอบเขต — ใครถูกบังคับบ้าง: ข้อ 2.2 ของระเบียบระบุผู้ขอใช้บริการที่อยู่ในบังคับไว้สี่กลุ่ม คือผู้ผลิตไฟฟ้ารายเล็ก (SPP) ผู้ผลิตไฟฟ้าขนาดเล็กมาก (VSPP) ผู้ใช้ไฟฟ้าที่มีเครื่องกำเนิดไฟฟ้า และผู้ประกอบกิจการไฟฟ้ารายอื่น โดยยกเว้น กฟผ. และ กฟน. กลุ่มที่สามคือกลุ่มที่ระบบโซลาร์ซึ่งผลิตไว้ใช้เองล้วน ๆ สังกัดอยู่ ดังนั้นเกณฑ์ทั้งสามชั้นข้างต้นไม่ได้ใช้เฉพาะกับคนที่ขายไฟเข้าระบบ ส่วนการที่ กฟน. ถูกยกเว้นไว้ในข้อนี้ หมายความว่าผู้ใช้ไฟในเขตนครหลวงอยู่ภายใต้เอกสารคนละฉบับ ซึ่งเราไม่ได้เปิดอ่านในรอบนี้ — อย่านำตัวเลขชุดนี้ไปใช้กับพื้นที่ กฟน. โดยอัตโนมัติ
| รายการ | IEEE 1547-2018 (สหรัฐฯ, ฐาน 60 Hz) | ระเบียบ กฟภ. พ.ศ. 2559 (ไทย, ฐาน 50 Hz) |
|---|---|---|
| เวลาหยุดจ่ายไฟเมื่อเกิดภาวะแยกโดด | 2 วินาที (ค่าตั้งต้น) ขยายถึง 5 วินาทีได้เป็นรายกรณี | 1 วินาที (ข้อ 12.4) |
| กรอบความถี่ก่อนตัด | ทำงานต่อเนื่องราว 59.0–61.0 Hz (±1.0 Hz) และผ่อนผันถึงราว 58.8–61.2 Hz (±1.2 Hz) | 47.00–52.00 Hz (−3.0/+2.0 Hz) โดยระบบถูกคุมไว้ที่ 50±0.5 Hz |
| เวลาที่ต้องทนอยู่ก่อนอนุญาตให้ตัด | นานถึงราว 299 วินาที ในย่านผ่อนผัน | ไม่มีขั้นทนในข้อนี้ มีเฉพาะ ride-through ด้านแรงดันตกที่ระดับกลาง/สูง เกิน 500 kW |
| เวลาตัดเมื่อความถี่หลุดกรอบ | ขึ้นกับหมวดสมรรถนะและระดับที่ตั้งไว้ | 100 มิลลิวินาที สำหรับระบบคอนเวอร์เตอร์ (ข้อ 8.2) |
| แรงดันที่ตัด (ค่าตั้งต้น) | UV1 0.88 p.u. / 2.0 s · OV1 1.10 p.u. / 2.0 s · UV2 0.50 p.u. / 0.32 s · OV2 1.20 p.u. / 0.16 s | ข้อ 12.3: V<50% → 0.3 s · 50–90% → 2.0 s · 90–110% → ต่อเนื่อง · 110–120% → 1.0 s · V≥120% → 0.16 s |
| หน่วงเวลาก่อนต่อกลับ | ไม่ได้ตรวจสอบในรอบนี้ | 20 วินาที ถึง 5 นาที (ข้อ 12.5) |
| มาตรฐานทดสอบที่กำหนด | IEEE 1547.1-2020 | “มาตรฐาน IEEE หรือ IEC ที่เหมาะสม” ไม่ระบุเลขฉบับ (สิ่งแนบที่ 6 ข้อ 3.9) |
ตารางนี้ยังลบตัวเลขที่ถูกอ้างผิดอีกคู่หนึ่งด้วย เนื้อหาทั่วไปมักบอกว่าเกณฑ์เชิงรับคือ “แรงดันเกิน ±10% หรือความถี่เกิน ±1 Hz” ค่าจริงของ IEEE 1547-2018 ไม่สมมาตร — ฝั่งแรงดันต่ำตัดที่ 0.88 p.u. คือ −12% ไม่ใช่ −10% และฝั่งความถี่นั้น ±1 Hz ในกรอบสมัยใหม่ไม่ใช่จุดตัดอีกต่อไป แต่อยู่ ภายใน ย่านที่บังคับให้อินเวอร์เตอร์ต้องทนอยู่ ซึ่งนำไปสู่ปัญหาในหัวข้อถัดไปโดยตรง ส่วนของไทยนั้นตัวเลขแรงดันจริงอยู่ในข้อ 12.3 ตามตาราง ไม่ใช่ ±10% กลม ๆ เช่นกัน
ข้อสังเกตสำหรับคนที่จะไปเปิดเอกสารต่อ: หน้าที่มีข้อ 12.3 ถึง 12.7 ในไฟล์ PDF ของระเบียบฉบับนี้เป็น หน้าสแกนเป็นภาพ ขณะที่หน้าอื่นเป็นข้อความจริง เครื่องมือดึงข้อความจึงคืนค่าว่างจากหน้านั้นโดยไม่แจ้งข้อผิดพลาด ใครที่ค้นเอกสารนี้ด้วยการค้นหาข้อความอย่างเดียวจะพลาดข้อ 12.4 ทั้งข้อ ซึ่งเป็นข้อที่ตรงประเด็นที่สุดในทั้งฉบับ
Passive Method ตรวจไม่พบเมื่อกำลังผลิตบังเอิญเท่ากับโหลด และนั่นคือนิยามของ NDZ
วิธีเชิงรับเฝ้าดูพารามิเตอร์ที่ขั้วของอินเวอร์เตอร์ล้วน ๆ ได้แก่ ขนาดแรงดัน ความถี่ อัตราการเปลี่ยนแปลงความถี่ และการกระโดดของมุมเฟส หลุดกรอบเมื่อไรก็ตัด ข้อดีคือไม่รบกวนคุณภาพไฟเลยแม้แต่น้อย และไม่มีทางรบกวนอินเวอร์เตอร์ตัวอื่น ข้อเสียอยู่ที่ตรรกะพื้นฐานของมัน
กลไกที่ทำให้แรงดันและความถี่เปลี่ยนหลังกริดหลุด คือความไม่สมดุลระหว่างกำลังที่อินเวอร์เตอร์ผลิตกับกำลังที่โหลดในเกาะต้องการ กำลังจริงที่เกินหรือขาด (ΔP) ดันแรงดันขึ้นหรือลง กำลังรีแอกทีฟที่เกินหรือขาด (ΔQ) ดันความถี่ให้เลื่อนไปจนวงจรกลับเข้าสู่สภาวะเรโซแนนซ์ใหม่ ถ้าไม่มีความไม่สมดุล ก็ไม่มีอะไรให้เปลี่ยน อินเวอร์เตอร์จึงเห็นภาพที่ขั้วเหมือนกริดยังอยู่ทุกประการ ช่วงของ ΔP และ ΔQ ที่วิธีหนึ่ง ๆ ตรวจไม่พบ เรียกว่า Non-Detection Zone (NDZ) และวิธีเชิงรับล้วนมี NDZ ที่กว้าง
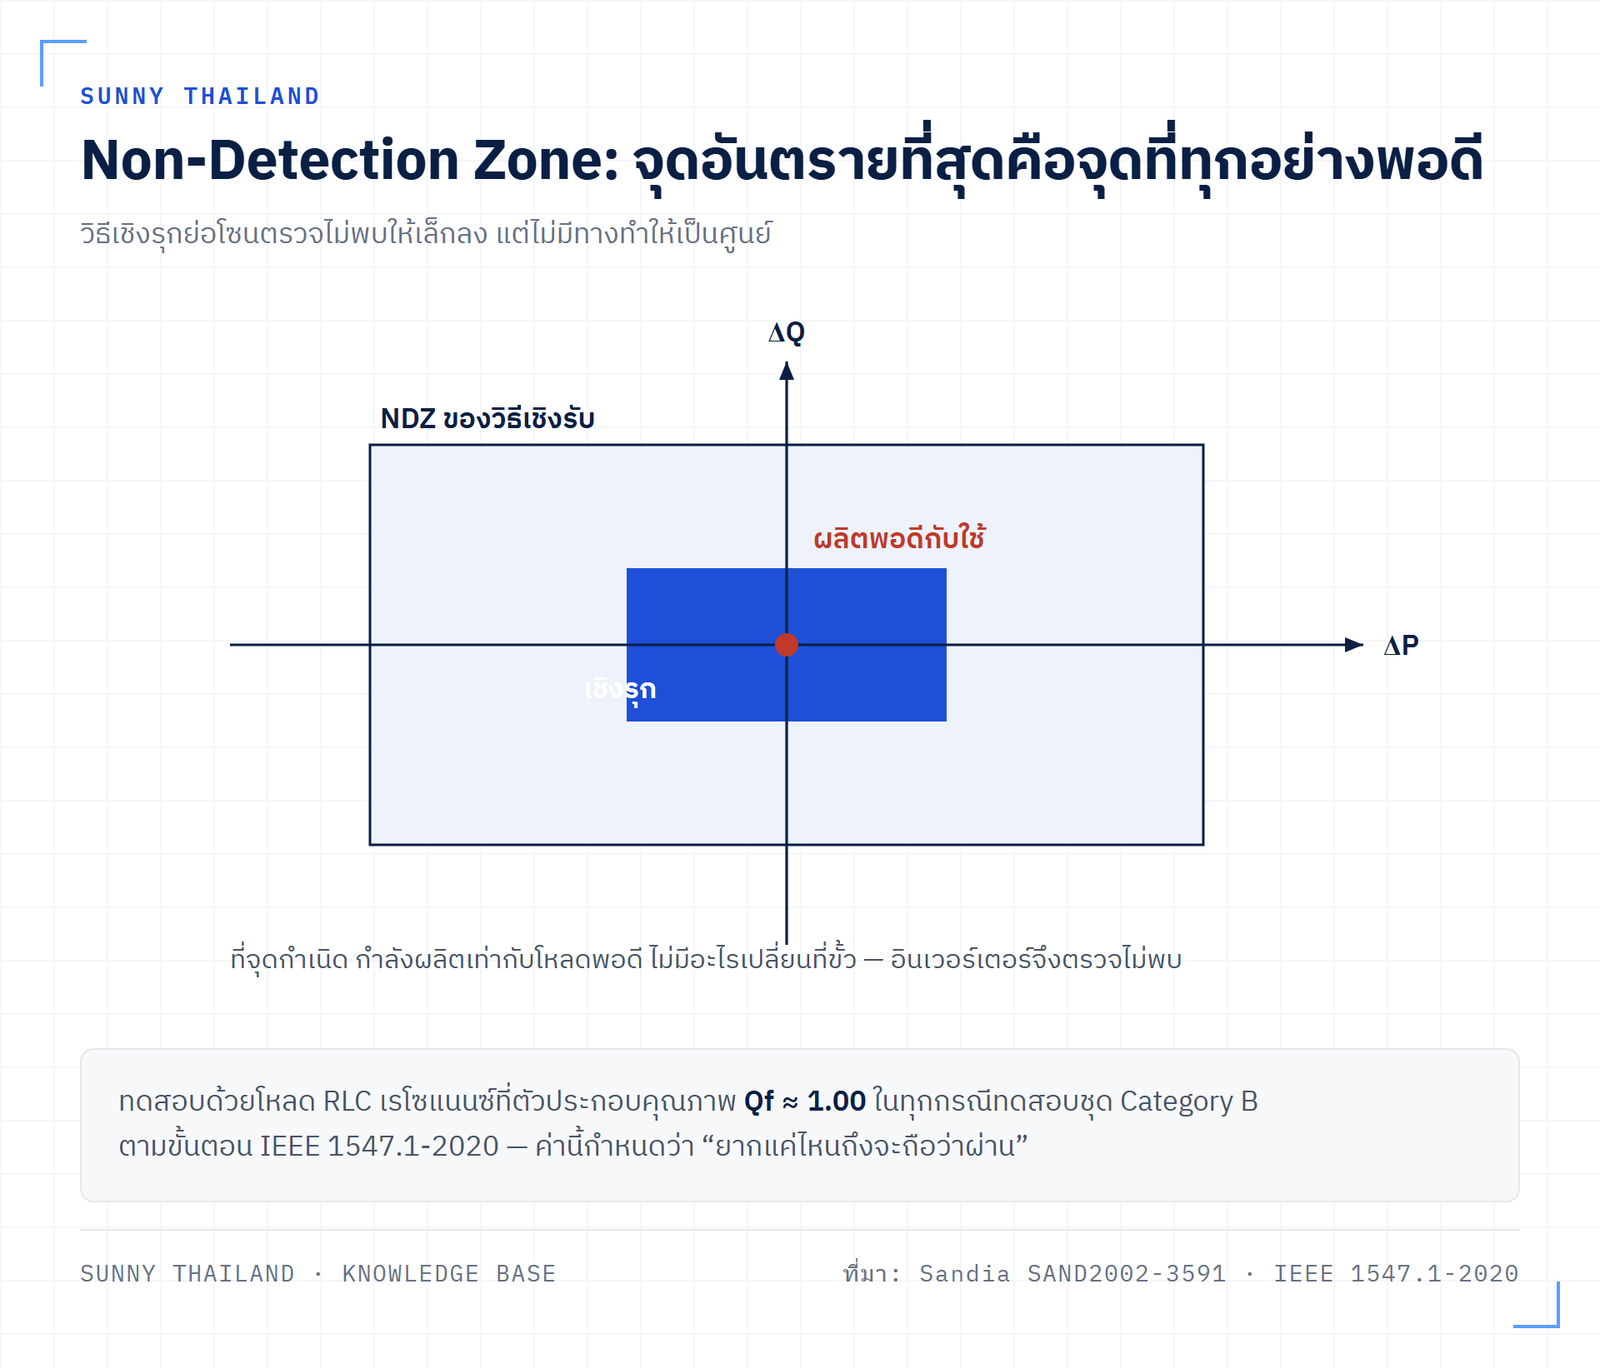
สถานการณ์เลวร้ายที่สุดจึงไม่ใช่วันที่ระบบทำงานผิดปกติ แต่เป็นวันที่มันทำงานได้พอดีเป๊ะ บ้านที่ติดตั้ง 5 kW แล้วบังเอิญใช้ไฟอยู่ประมาณ 5 kW ในจังหวะที่ไฟดับ คือเงื่อนไขที่วิธีเชิงรับมองไม่เห็น การทดสอบตามมาตรฐานจึงจงใจสร้างเงื่อนไขนี้ขึ้นมา โดยใช้โหลด RLC ขนานที่เรโซแนนซ์ที่ความถี่กริดพอดี ปรับให้ตัวประกอบคุณภาพ (quality factor, Qf) ของโหลดมีค่าประมาณ 1.00 ในทุกกรณีทดสอบของชุด Category B ตามขั้นตอน IEEE 1547.1-2020 ค่านี้เราอ่านจาก ตาราง I ของรายงานที่ Sandia และ PNNL สร้างชุดทดสอบ Power-Hardware-in-the-Loop ขึ้นมาจำลองเมทริกซ์ทดสอบนั้นโดยตรง — ไม่ได้อ่านจากตัวมาตรฐาน IEEE 1547.1-2020 เอง ซึ่งเป็นเอกสารที่ต้องซื้อ เกณฑ์รุ่นเก่าตาม IEEE 929-2000 / UL 1741 เคยยอมให้ Qf สูงถึง 2.5 ซึ่งเป็นโหลดที่โหดกว่ามาก
ความหมายของ Qf ในเชิงวิศวกรรมคือความ “ดื้อ” ของโหลดเรโซแนนซ์ โหลดที่ Qf สูงจะตรึงความถี่ของเกาะไว้ที่จุดเรโซแนนซ์อย่างเหนียวแน่น ทำให้วิธีที่พยายามผลักความถี่ให้เลื่อนออกทำงานได้ยากขึ้น การกำหนดค่าทดสอบจึงเป็นการกำหนดว่า “ยากแค่ไหนถึงจะถือว่าผ่าน”
Active Method ย่อ NDZ ด้วยการป้อนกลับเชิงบวก ไม่ใช่การฉีดความถี่ที่เพี้ยนไปเฉย ๆ
วิธีเชิงรุกแก้ปัญหาที่ต้นตอ คือมันไม่รอให้ความไม่สมดุลเกิดขึ้นเอง แต่สร้างความไม่สมดุลเล็ก ๆ ขึ้นมาเองแล้วดูว่าระบบตอบสนองอย่างไร ถ้ากริดยังอยู่ กริดคือแหล่งจ่ายที่แข็งแรงมากเมื่อเทียบกับอินเวอร์เตอร์ตัวเดียว มันจะตรึงแรงดันและความถี่ไว้จนการรบกวนนั้นไม่มีผล แต่ถ้ากลายเป็นเกาะแล้ว ไม่มีอะไรมาตรึง การรบกวนเล็ก ๆ จึงขยายตัวจนหลุดกรอบและถูกจับได้
Sandia Frequency Shift (SFS) เป็นวิธีที่ถูกอ้างถึงบ่อยที่สุดและถูกอธิบายผิดบ่อยที่สุด คำอธิบายที่พบทั่วไปคือ “อินเวอร์เตอร์ฉีดกระแสที่ความถี่เบี่ยงเบนไปจากกริดเล็กน้อย” ซึ่งพลาดกลไกที่ทำให้มันได้ผล กลไกจริงคือ การป้อนกลับเชิงบวกบนสัดส่วนการตัดคลื่น (chopping fraction, cf) ของรูปคลื่นกระแสที่ฉีดออกไป โดยทำให้ cf เป็นฟังก์ชันของ ค่าความคลาดเคลื่อน ของความถี่ที่วัดได้ ในรูป cf = cf₀ + K·Δf เมื่อความถี่ของเกาะเริ่มเลื่อนไปทางใดทางหนึ่ง สัดส่วนการตัดคลื่นจะเพิ่มขึ้นและผลักความถี่ให้เลื่อนไปทางเดิมมากขึ้นอีก เป็นวงป้อนกลับที่เสริมตัวเอง ไม่ใช่การตั้งค่าออฟเซ็ตความถี่ไว้คงที่ นี่คือเหตุผลที่ SFS มี NDZ เล็กที่สุดวิธีหนึ่ง และเป็นเหตุผลเดียวกันที่การลดค่าเกน K ลงเพื่อให้ระบบสุภาพขึ้นจะทำให้ NDZ ใหญ่ขึ้นทันที กลไกนี้อ้างอิงจาก รายงาน SAND2002-3591 ของ Sandia หัวข้อ Sandia Frequency Shift
SFS ไม่ได้อยู่ลำพัง มันเป็นสมาชิกหนึ่งของตระกูล “ป้อนกลับเชิงบวก” ที่ Sandia จัดหมวดไว้ในรายงานเดียวกัน
| วิธี | สิ่งที่ถูกรบกวน | ลักษณะเด่น |
|---|---|---|
| Active Frequency Drift (AFD) | สัดส่วนการตัดคลื่น แบบค่าคงที่ | บรรพบุรุษของ SFS ไม่มีการป้อนกลับ ทำง่ายแต่ NDZ ใหญ่กว่าชัดเจน |
| Sandia Frequency Shift (SFS) | สัดส่วนการตัดคลื่น ผ่านการป้อนกลับเชิงบวกบนความถี่ | NDZ เล็กที่สุดกลุ่มหนึ่ง แลกกับการเพี้ยนของรูปคลื่นที่เพิ่มขึ้น |
| Slip-Mode Frequency Shift (SMS) | มุมเฟส | ใช้แนวคิดป้อนกลับเชิงบวกเดียวกัน แต่กระทำกับเฟสแทนความถี่ |
| Sandia Voltage Shift (SVS) | ขนาดแรงดัน | ป้อนกลับเชิงบวกบนแอมพลิจูด จับคู่กับ SFS ได้เพราะคุมคนละแกน |
| Impedance Measurement | ฉีดฮาร์มอนิกกระแสที่ความถี่เฉพาะ | วัดอิมพีแดนซ์ที่เห็น กริดให้ค่าต่ำ เกาะให้ค่าสูง |
ราคาที่ต้องจ่ายของทุกวิธีในตารางนี้คือ อินเวอร์เตอร์กำลังจงใจทำให้ไฟที่ตัวเองผลิตแย่ลงเล็กน้อยตลอดเวลา เพื่อซื้อความสามารถในการตรวจจับ วิศวกรรมของ Anti-Islanding จึงเป็นการหาสมดุลระหว่างสามสิ่งที่ขัดกันเอง คือขนาด NDZ คุณภาพไฟ และอัตราการตัดผิดพลาด
Ride-Through สมัยใหม่ทำให้เกาะอยู่รอดนานขึ้น และมีผลการทดสอบยืนยันแล้ว
นี่คือความขัดแย้งที่เนื้อหาเก่าเกือบทั้งหมดยังไม่พูดถึง เมื่อสัดส่วนพลังงานหมุนเวียนในระบบสูงขึ้น ผู้คุมกริดต้องการสิ่งที่ตรงข้ามกับการตัดไว: ถ้าอินเวอร์เตอร์หลายแสนตัวปลดตัวเองพร้อมกันเพราะความถี่แกว่งเล็กน้อย การแกว่งนั้นจะกลายเป็นไฟดับเป็นบริเวณกว้างทันที มาตรฐานสมัยใหม่จึงบังคับให้อินเวอร์เตอร์ ทนอยู่ (ride-through) และยิ่งกว่านั้นคือให้ช่วยพยุงระบบด้วยฟังก์ชันอย่าง Volt-Watt และ Frequency-Watt
ปัญหาคือความสามารถสองอย่างนี้ทำงานสวนทางกันโดยตรง Anti-Islanding ต้องการให้ตัดเร็วเมื่อพารามิเตอร์ผิดปกติ ส่วน ride-through สั่งไม่ให้ตัด และฟังก์ชันพยุงกริดยัง ช่วยดึง แรงดันและความถี่ของเกาะให้กลับเข้ากรอบปกติอีกด้วย ผลคือ NDZ ขยายตัว
เรื่องนี้มีการวัดจริงแล้ว รายงานของ Sandia ร่วมกับ PNNL นำอินเวอร์เตอร์จริงเข้าชุดทดสอบ Unintentional Islanding ตาม IEEE 1547.1-2020 Category B ครบทั้ง 10 กรณี โดยเปิดฟังก์ชันพยุงกริดไว้ที่ค่าตั้ง ride-through แบบเข้มที่สุด ผลคืออินเวอร์เตอร์ดำรงโหมดเกาะไว้ได้ในหลายกรณีทดสอบ — ในกรณีหนึ่งทำงานในโหมดเกาะต่อเนื่องตลอดช่วงทดสอบ
แต่ต้องอ่านผลนี้ให้ตรงกับที่เขาทดสอบ รายงานระบุชัดว่าการทดสอบชุดนั้น ปิดฟังก์ชันตรวจจับภาวะแยกโดดของอินเวอร์เตอร์ไว้ เพื่อแสดงให้เห็นว่าอินเวอร์เตอร์ประคองโหมดเกาะได้ ดังนั้นผลนี้ ไม่ใช่ หลักฐานว่า Active Method ถูก ride-through เอาชนะ สิ่งที่มันแสดงคือข้อความที่แคบกว่าแต่ยังสำคัญ คือเมื่อฟังก์ชันพยุงกริดดึงแรงดันและความถี่ให้อยู่ในกรอบปกติได้ ระบบป้องกันเชิงรับจะไม่เห็นความผิดปกติใดให้ตัดเลย — นั่นคือ NDZ ของวิธีเชิงรับถูกขยายออกโดยตรง ส่วนตัวเลข 11 ไซเคิลที่ปรากฏในกรณีทดสอบหนึ่งนั้น ผู้เขียนรายงานเองระบุว่าเกิดจากความไม่เสถียรของชุดทดสอบ Power-Hardware-in-the-Loop ไม่ใช่ผลของฟิสิกส์การแยกโดด จึงไม่ควรถูกอ้างเป็นตัวเลขความเร็วในการตรวจจับ ในระดับนโยบาย เอกสารของ Sandia/IEEE ระบุความเสี่ยงภาวะแยกโดดจากอุปกรณ์ที่ ride-through และควบคุมแรงดัน/ความถี่ ไว้เป็นรายการที่การไฟฟ้าต้องคัดกรองเป็นการเฉพาะ
ความเสี่ยงชั้นที่สองมาจากจำนวน เมื่อมีอินเวอร์เตอร์หลายตัวบนสายป้อนเดียวกัน การรบกวนเชิงรุกของแต่ละตัวซึ่งออกแบบมาโดยผู้ผลิตต่างรายกัน สามารถหักล้างกันเองจนการตรวจจับล้มเหลว รายงานของ Sandia ระบุปัญหานี้ไว้ตรง ๆ ทั้งกรณีการรบกวนที่หักล้างกัน และกรณีที่กลไกลดการรบกวนระหว่างกัน (de-synchronization) กลับทำให้ NDZ ใหญ่ขึ้นเมื่อจำนวนอินเวอร์เตอร์เพิ่มขึ้น สำหรับหมู่บ้านจัดสรรในไทยที่ติดโซลาร์กันหนาแน่นขึ้นทุกปีบนหม้อแปลงลูกเดียวกัน นี่คือทิศทางที่ควรจับตา ไม่ใช่ปัญหาที่แก้ได้ด้วยการเลือกยี่ห้ออินเวอร์เตอร์
ระเบียบของ กฟภ. มีเพดานที่จำกัดความหนาแน่นนี้อยู่แล้วโดยไม่ได้เขียนไว้เพื่อเหตุผลเรื่องการตรวจจับ ข้อ 4.1.2 กำหนดว่ากำลังผลิตติดตั้งรวมของผู้เชื่อมต่อทุกรายที่อยู่บนหม้อแปลงจำหน่ายลูกเดียวกัน ต้องไม่เกิน ร้อยละ 15 ของพิกัดหม้อแปลง และข้อ 4.1.1 จำกัดการเชื่อมต่อแบบเฟสเดียวไว้ที่กำลังผลิตติดตั้งไม่เกิน 5 กิโลวัตต์ เพดานร้อยละ 15 นี้คือสิ่งที่กันไม่ให้สายป้อนหนึ่ง ๆ ไปถึงระดับความหนาแน่นที่งานวิจัยข้างต้นเตือนไว้ ผลพลอยได้คือมันเป็นเหตุผลว่าทำไมเพื่อนบ้านที่ยื่นขอเชื่อมต่อทีหลังจึงอาจถูกปฏิเสธทั้งที่อุปกรณ์ผ่านทุกมาตรฐาน — โควตาของหม้อแปลงลูกนั้นเต็มแล้ว
สิ่งที่ผู้ซื้อทำได้จริงคือตรวจว่าอินเวอร์เตอร์อยู่ในทะเบียนผลิตภัณฑ์ของการไฟฟ้า
ทั้งหมดข้างต้นเป็นเรื่องที่เกิดขึ้นในเฟิร์มแวร์ซึ่งเจ้าของบ้านตรวจสอบเองไม่ได้ สิ่งที่ตรวจสอบได้และมีผลทางกฎหมายจริงมีข้อเดียว คืออินเวอร์เตอร์รุ่นนั้นผ่านการขึ้นทะเบียนกับการไฟฟ้าแล้วหรือยัง ถ้ายัง คุณจะไม่ได้ ใบขนานไฟฟ้า และระบบก็เชื่อมต่อเข้าโครงข่ายอย่างถูกต้องไม่ได้ ไม่ว่าอุปกรณ์จะดีเพียงใด
- ตรวจรายการที่ขึ้นทะเบียนกับ กฟภ. ที่ระบบทะเบียนผลิตภัณฑ์ smartlist.pea.co.th ซึ่งเป็นระบบที่ยังมีการปรับปรุงอยู่ ให้ใช้ระบบนี้แทนไฟล์ PDF รายชื่ออินเวอร์เตอร์ที่ยังลอยอยู่ตามเว็บต่าง ๆ ซึ่งบางไฟล์ลงวันที่ไว้ตั้งแต่ มี.ค. 2565 และเก่าเกินกว่าจะใช้ตัดสินใจ
- ยื่นคำขอเชื่อมต่อผ่านระบบ PPIM ที่ ppim.pea.co.th ซึ่งรองรับทั้งกรณีขายไฟเข้าระบบและกรณีเชื่อมต่อเครื่องกำเนิดไฟฟ้าเพื่อใช้เอง
- ผู้ใช้ไฟในเขต กฟน. ต้องตรวจกับระบบขึ้นทะเบียนผลิตภัณฑ์ของ กฟน. แยกต่างหาก เราไม่สามารถเปิดหน้าเว็บของ กฟน. ได้ในการตรวจสอบรอบนี้ จึงไม่ยืนยันรายละเอียดของฝั่ง กฟน. ให้ตรวจสอบกับ กฟน. โดยตรง
คำถามที่ตามมาเสมอคือ แล้วมี มอก. บังคับเรื่อง Anti-Islanding หรือไม่ คำตอบ ณ เวลาที่เขียนคือ ไม่มี สิ่งที่ผูกพันอยู่คือรายงานผลทดสอบและการขึ้นทะเบียนกับการไฟฟ้า ไม่ใช่ มอก. ที่ว่าด้วยการทดสอบภาวะแยกโดดโดยเฉพาะ มีร่างกฎกระทรวงที่จะกำหนดให้อินเวอร์เตอร์เป็นสินค้าควบคุมตาม มอก. 2603 เล่ม 2-2556 (รับมาจาก IEC 62109-2:2011) ซึ่งอยู่ระหว่างกระบวนการรับฟังความคิดเห็น แต่ต้องแยกให้ชัด: นั่นคือมาตรฐานความปลอดภัยทั่วไปของอินเวอร์เตอร์ คนละฉบับกับมาตรฐานขั้นตอนการทดสอบภาวะแยกโดดซึ่งคือ IEC 62116 การเห็นข่าวร่าง มอก. แล้วสรุปว่าต่อไปนี้ Anti-Islanding จะถูกบังคับด้วย มอก. เป็นการเชื่อมโยงที่หลักฐานยังไม่รองรับ
สำหรับผู้ที่กำลังเลือกอุปกรณ์อยู่ ประเด็นนี้ควรอ่านคู่กับแนวทางเลือกอินเวอร์เตอร์ และหากระบบของคุณจะขายไฟเข้าระบบ เงื่อนไขของโครงการโซลาร์ภาคประชาชน เป็นอีกชั้นที่กำหนดว่าอุปกรณ์และการเชื่อมต่อต้องผ่านอะไรบ้าง
ข้อมูล ณ เดือนกรกฎาคม 2569 — มาตรฐานและระเบียบในบทความนี้เป็นเนื้อหาที่มีการปรับปรุงเป็นระยะ VDE-AR-N 4105 เพิ่งเปลี่ยนฉบับเมื่อ มี.ค. 2569 และร่าง มอก. สำหรับอินเวอร์เตอร์ยังอยู่ในกระบวนการ ก่อนนำตัวเลขใด ๆ ไปใช้ออกแบบหรือยื่นเรื่อง ให้ยืนยันฉบับปัจจุบันกับ กฟภ. หรือ กฟน. เขตของคุณ และกับ สมอ. สำหรับสถานะของ มอก.
สรุปเชิงวิศวกรรม
- Anti-Islanding มีอยู่เพื่อไม่ให้อินเวอร์เตอร์จ่ายแรงดันเข้าสายที่ช่างการไฟฟ้าเข้าใจว่าดับแล้ว อินเวอร์เตอร์ไม่มีสายสัญญาณบอกว่ากริดดับ มันต้องอนุมานจากแรงดันและกระแสที่ขั้วของตัวเองเท่านั้น
- มาตรฐานกำหนดผลลัพธ์ ไม่ได้กำหนดวิธี IEEE 1547 อนุญาตให้ใช้อัลกอริทึมใดก็ได้ที่ผ่านการทดสอบ VDE-AR-N 4105 ของเยอรมนีเดินทางรีเลย์เฝ้าระวังเชิงรับ และระเบียบ กฟภ. พ.ศ. 2559 ก็ใช้ถ้อยคำเปิดกว้างว่าให้อ้างอิงมาตรฐาน IEEE หรือ IEC ที่เหมาะสม (สิ่งแนบที่ 6 ข้อ 3.9)
- ตัวเลข 2 วินาทีเป็นค่าตั้งต้นของ IEEE 1547-2018 ไม่ใช่ของไทย ไทยกำหนดไว้เข้มกว่าที่ 1 วินาที ตามข้อ 12.4 และมีเกณฑ์ซ้อนอีกสองชั้น คือความถี่ (ปลดภายใน 100 มิลลิวินาที เมื่อหลุดช่วง 47.00–52.00 Hz ตามข้อ 8.2) และแรงดัน (ตารางเวลาตัดตามข้อ 12.3) ทั้งหมดนี้บังคับกับผู้ใช้ไฟฟ้าที่มีเครื่องกำเนิดไฟฟ้าเพื่อใช้เองด้วย ไม่ใช่เฉพาะผู้ที่ขายไฟเข้าระบบ
- NDZ คือช่วงความไม่สมดุลกำลังที่ตรวจไม่พบ วิธีเชิงรับมี NDZ กว้าง จุดที่อันตรายที่สุดคือจุดที่การผลิตพอดีกับการใช้ การทดสอบมาตรฐานจึงจงใจสร้างเงื่อนไขนั้นด้วยโหลด RLC เรโซแนนซ์ที่ Qf ประมาณ 1.00
- Active Method ทำงานด้วยการป้อนกลับเชิงบวก ไม่ใช่การฉีดสัญญาณที่ความถี่คงที่ ต้นทุนคือคุณภาพไฟที่แย่ลงเล็กน้อยตลอดเวลา
- ข้อกำหนด ride-through สมัยใหม่และการมีอินเวอร์เตอร์หนาแน่นบนสายป้อนเดียวกัน ทั้งสองอย่างขยาย NDZ ของระบบป้องกันเชิงรับ โดยมีการวัดกับอินเวอร์เตอร์จริงรองรับ — แต่การทดสอบนั้นปิดฟังก์ชันตรวจจับภาวะแยกโดดไว้ จึงไม่ใช่หลักฐานว่าวิธีเชิงรุกถูกเอาชนะ
- สิ่งที่ผู้ซื้อทำได้คือตรวจว่าอินเวอร์เตอร์ขึ้นทะเบียนกับการไฟฟ้าแล้ว เพราะนั่นคือเงื่อนไขของใบขนานไฟฟ้า ปัจจุบันยังไม่มี มอก. ที่บังคับการทดสอบภาวะแยกโดดโดยเฉพาะ
อ้างอิง
- IEEE — “IEEE 1547-2018: IEEE Standard for Interconnection and Interoperability of Distributed Energy Resources with Associated Electric Power Systems Interfaces” (สถานะ Active แก้ไขเพิ่มเติมโดย IEEE 1547a-2020). standards.ieee.org — เข้าถึงเมื่อ 25 ก.ค. 2569
- IEC — “IEC 62116:2014 Utility-interconnected photovoltaic inverters – Test procedure of islanding prevention measures,” Edition 2.0 (2014-02-26) มีผลบังคับใช้อยู่. webstore.iec.ch — เข้าถึงเมื่อ 25 ก.ค. 2569
- IEC — “IEC 61727:2004 Photovoltaic (PV) systems – Characteristics of the utility interface,” Edition 2.0 (2004-12-14). webstore.iec.ch — เข้าถึงเมื่อ 25 ก.ค. 2569
- DKE — “VDE-AR-N 4105:2026-03” ฉบับปัจจุบัน มีผล 1 มี.ค. 2569 แทนที่ฉบับ 2018-11. dke.de — เข้าถึงเมื่อ 25 ก.ค. 2569
- A. Ellis, Y. Miyamoto, S. Gonzalez, M. Ropp, D. Schutz, T. Sato — “Comparative Analysis of Anti-Islanding Requirements and Test Procedures in the United States and Japan,” SAND2013-4924C, Sandia National Laboratories (2556 / 2013). osti.gov — เข้าถึงเมื่อ 25 ก.ค. 2569
- W. Bower, M. Ropp — “Evaluation of Islanding Detection Methods for Utility-Interactive Inverters in Photovoltaic Systems,” SAND2002-3591, Sandia National Laboratories (พ.ย. 2545 / Nov 2002). osti.gov — เข้าถึงเมื่อ 25 ก.ค. 2569
- E. Desarden-Carrero, R. Darbali-Zamora, N. S. Gurule และคณะ — “Evaluation of the IEEE Std 1547.1-2020 Unintentional Islanding Test Using Power Hardware-in-the-Loop,” Sandia National Laboratories / PNNL (2564 / 2021). osti.gov — เข้าถึงเมื่อ 25 ก.ค. 2569
- C. Vartanian (IEEE SC21), M. Ropp (Sandia National Laboratories) — “Introduction to IEEE 1547 Standard for Interconnecting Distributed Energy Resources with Electric Power Systems,” Vermont Public Utility Commission Energy Storage Systems Workshop #2 (9 พ.ย. 2566). sandia.gov — เข้าถึงเมื่อ 25 ก.ค. 2569
- ABB — “Data sheet: Grid feeding monitoring relay acc. to VDE-AR-N 4105, CM-UFD.M31”. library.e.abb.com — เข้าถึงเมื่อ 25 ก.ค. 2569
- SMA Solar Technology AG — “Grid and PV system protection in accordance with VDE-AR-N 4105”. manuals.sma.de — เข้าถึงเมื่อ 25 ก.ค. 2569
- การไฟฟ้าส่วนภูมิภาค — “ระเบียบการไฟฟ้าส่วนภูมิภาค ว่าด้วยข้อกำหนดการเชื่อมต่อระบบโครงข่ายไฟฟ้า พ.ศ. 2559” (ประกาศ ณ วันที่ 12 กันยายน 2559) ข้อ 2.2, 4.1.1, 4.1.2, 7.1.8, 8.2, 12.3, 12.4, 12.5, 12.7 และสิ่งแนบที่ 6 ข้อ 3.9, 3.10. smartlist.pea.co.th — เข้าถึงเมื่อ 25 ก.ค. 2569
- การไฟฟ้าส่วนภูมิภาค — ระบบขึ้นทะเบียนผลิตภัณฑ์สำหรับระบบโครงข่ายไฟฟ้าอัจฉริยะและการผลิตไฟฟ้าจากพลังงานหมุนเวียน. smartlist.pea.co.th/products — เข้าถึงเมื่อ 25 ก.ค. 2569
- การไฟฟ้าส่วนภูมิภาค — ระบบบริหารจัดการข้อมูลผู้ผลิตไฟฟ้า (PPIM). ppim.pea.co.th — เข้าถึงเมื่อ 25 ก.ค. 2569
หมายเหตุเรื่องความครบถ้วนของแหล่งข้อมูล: เนื้อความของ IEC 62116:2014 และ IEEE 1547.1-2020 เป็นเอกสารที่ต้องซื้อ เราเปิดอ่านได้เพียงหน้าแคตตาล็อกที่ยืนยันเลขฉบับและสถานะ ส่วนตัวเลขในเนื้อหา เช่น Qf ประมาณ 1.00 และค่าตั้งต้นของแรงดัน/ความถี่ อ้างจากรายงานของห้องปฏิบัติการแห่งชาติที่นำมาตรฐานไปใช้และตีพิมพ์ตารางค่าเหล่านั้น ไม่ได้อ้างจากตัวบทมาตรฐานโดยตรง ส่วนหน้าเว็บของ กฟน. เปิดไม่ได้ในรอบการตรวจสอบนี้ จึงไม่มีการยืนยันรายละเอียดฝั่ง กฟน. ในบทความ
คำถามที่พบบ่อย
Anti-Islanding คืออะไร และทำไมอินเวอร์เตอร์ต้องมี
คือฟังก์ชันที่บังคับให้อินเวอร์เตอร์หยุดจ่ายไฟและปลดตัวเองออกจากระบบเมื่อไฟจากการไฟฟ้าดับ เหตุผลคือถ้ามันยังจ่ายไฟต่อ สายที่ช่างการไฟฟ้าเข้าใจว่าดับแล้วจะยังมีแรงดันอยู่ อันตรายชั้นที่สองคือเมื่อการไฟฟ้าจ่ายไฟกลับเข้ามา แรงดันสองฝั่งจะไม่ตรงเฟสกันและเกิดกระแสกระชากที่ทำลายอุปกรณ์ทั้งสองฝั่ง ประเด็นที่ทำให้เรื่องนี้ยากคืออินเวอร์เตอร์ไม่มีสายสัญญาณบอกว่ากริดดับ มันต้องอนุมานเอาจากแรงดันและกระแสที่ขั้วของตัวเองเท่านั้น
มาตรฐานบังคับให้อินเวอร์เตอร์ใช้ Active Method หรือไม่
ไม่บังคับ นี่คือความเข้าใจผิดที่พบมากที่สุด IEEE 1547 เป็นมาตรฐานเชิงผลลัพธ์ที่กำหนดว่าต้องหยุดจ่ายไฟเข้าเกาะภายในเวลาที่กำหนด โดยเอกสารของ Sandia National Laboratories ระบุตรงตัวว่ามาตรฐานไม่ได้กำหนดชนิดของอัลกอริทึม อัลกอริทึมใดก็ตามที่ผ่านการทดสอบใช้ได้หมด ส่วน VDE-AR-N 4105 ของเยอรมนีใช้สถาปัตยกรรมรีเลย์เฝ้าระวังที่ทำงานด้วยพารามิเตอร์เชิงรับเป็นหลัก ที่ผู้ผลิตแทบทุกรายใช้ Active Method จึงเป็นเพราะเป็นทางเดียวที่ย่อโซนตรวจไม่พบให้เล็กพอจะผ่านการทดสอบได้ ไม่ใช่เพราะมาตรฐานสั่ง
อินเวอร์เตอร์ในไทยต้องตัดไฟภายในกี่วินาที
ตัวเลข 2 วินาทีที่อ้างกันทั่วไปเป็นค่าตั้งต้นของ IEEE 1547-2018 ซึ่งเป็นมาตรฐานสหรัฐอเมริกาบนระบบ 60 Hz ไม่ใช่ของไทย ระเบียบการไฟฟ้าส่วนภูมิภาค พ.ศ. 2559 มีข้อที่ชื่อ Anti-Islanding ตรงตัวคือข้อ 12.4 ซึ่งกำหนดให้ปลดวงจรออกจากระบบโครงข่ายภายใน 1 วินาที เมื่อโครงข่ายไม่มีไฟ เข้มกว่าค่าตั้งต้นของ IEEE หนึ่งเท่าตัว และยังมีเกณฑ์ซ้อนอีกสองชั้น คือข้อ 8.2 ที่ให้ระบบคอนเวอร์เตอร์ปลดวงจรภายใน 100 มิลลิวินาที เมื่อความถี่อยู่นอกช่วง 47.00-52.00 Hz และข้อ 12.3 ซึ่งเป็นตารางเวลาตัดวงจรตามระดับแรงดัน
NDZ หรือโซนตรวจไม่พบ คืออะไร
คือช่วงของความไม่สมดุลกำลังระหว่างสิ่งที่อินเวอร์เตอร์ผลิตกับสิ่งที่โหลดในเกาะใช้ ซึ่งวิธีตรวจจับนั้น ๆ มองไม่เห็น กลไกคือแรงดันจะเปลี่ยนก็ต่อเมื่อกำลังจริงไม่สมดุล และความถี่จะเลื่อนก็ต่อเมื่อกำลังรีแอกทีฟไม่สมดุล ถ้าการผลิตบังเอิญพอดีกับการใช้ ก็ไม่มีอะไรให้เปลี่ยน อินเวอร์เตอร์จึงเห็นภาพเหมือนกริดยังอยู่ทุกประการ สถานการณ์อันตรายที่สุดจึงไม่ใช่วันที่ระบบผิดปกติ แต่เป็นวันที่มันพอดีเป๊ะ การทดสอบมาตรฐานจึงจงใจสร้างเงื่อนไขนี้ด้วยโหลด RLC ขนานที่เรโซแนนซ์ที่ความถี่กริด โดยตั้งตัวประกอบคุณภาพไว้ประมาณ 1.00
ข้อกำหนด Ride-Through ขัดแย้งกับ Anti-Islanding จริงหรือไม่
จริง และมีผลการทดสอบยืนยันแล้ว ไม่ใช่แค่ข้อกังวลเชิงทฤษฎี Anti-Islanding ต้องการให้ตัดเร็วเมื่อแรงดันหรือความถี่ผิดปกติ ส่วน ride-through สั่งไม่ให้ตัดเพื่อไม่ให้อินเวอร์เตอร์นับแสนตัวปลดพร้อมกันจนการแกว่งเล็ก ๆ กลายเป็นไฟดับบริเวณกว้าง ยิ่งกว่านั้นฟังก์ชันพยุงกริดยังช่วยดึงแรงดันและความถี่ของเกาะให้กลับเข้ากรอบปกติ ผลคือ NDZ ขยายตัว รายงานของ Sandia ร่วมกับ PNNL ทดสอบอินเวอร์เตอร์จริงครบทั้ง 10 กรณีของชุดทดสอบ IEEE 1547.1-2020 Category B แล้วพบว่าอินเวอร์เตอร์ดำรงโหมดเกาะไว้ได้ในหลายกรณี ข้อควรระวังในการอ่านผลนี้คือการทดสอบชุดนั้นปิดฟังก์ชันตรวจจับภาวะแยกโดดของอินเวอร์เตอร์ไว้ ผลจึงแสดงว่าระบบป้องกันเชิงรับถูกทำให้ตาบอด ไม่ได้แสดงว่าวิธีเชิงรุกถูกเอาชนะ
มี มอก. บังคับเรื่อง Anti-Islanding หรือยัง
ณ เดือนกรกฎาคม 2569 ยังไม่มี มอก. ที่บังคับการทดสอบภาวะแยกโดดโดยเฉพาะ สิ่งที่ผูกพันจริงคือรายงานผลทดสอบและการขึ้นทะเบียนผลิตภัณฑ์กับการไฟฟ้า ซึ่งเป็นเงื่อนไขของการได้ใบขนานไฟฟ้า มีร่างกฎกระทรวงที่จะกำหนดให้อินเวอร์เตอร์เป็นสินค้าควบคุมตาม มอก. 2603 เล่ม 2-2556 ซึ่งรับมาจาก IEC 62109-2 อยู่ระหว่างกระบวนการรับฟังความคิดเห็น แต่ต้องแยกให้ชัดว่านั่นคือมาตรฐานความปลอดภัยทั่วไปของอินเวอร์เตอร์ คนละฉบับกับมาตรฐานขั้นตอนการทดสอบภาวะแยกโดดซึ่งคือ IEC 62116
บทความที่เกี่ยวข้อง
 กฎหมายและข้อบังคับในไทย
ข้อกำหนดการเชื่อมต่อระบบโครงข่ายไฟฟ้า กฟภ. และ กฟน. ต่างกันตรงไหน
กฟภ. ประกาศข้อกำหนดชุดใหม่เมื่อ 10 กันยายน 2569 ยกเลิกระเบียบฉบับ พ.ศ. 2559 ทั้งฉบับ และมีผล 10 ธันวาคม 2569 สิ่งที่ถูกกำกับเปลี่ยนจากขนาดที่ติดตั้ง เป็นปริมาณที่จ่ายออกส…
 การออกแบบระบบ
มุมเอียงแผงโซลาร์และทิศหลังคา ออกแบบให้ได้ผลผลิตสูงสุดจากหลังคาที่มีอยู่
ผลผลิตของโซลาร์รูฟท็อปถูกกำหนดโดยหลังคาเป็นหลัก ทั้งทิศ รูปทรง มุมเอียง และพื้นที่ที่วางได้จริง ซึ่งแก้ไม่ได้ในทางปฏิบัติ งานออกแบบที่ดีจึงไม่ใช่การไล่ตามค่าที่ดีที่สุดใน…
 ทฤษฎีและหลักการ
แบตเตอรี่ EV กับ ESS ต่างกันอย่างไร เอามาใช้แทนกันได้ไหม
แบตเตอรี่ EV กับ ESS เคมีเริ่มเหมือนกันแล้ว (LFP เกิน 55% ของแบตเตอรี่ EV ทั่วโลกในปี 2568) แต่คำถามคือเอาแบตรถ EV มาต่อระบบโซลาร์บ้านได้ไหม คำตอบคือได้เฉพาะในฐานะโครงการ…
